协作机器人
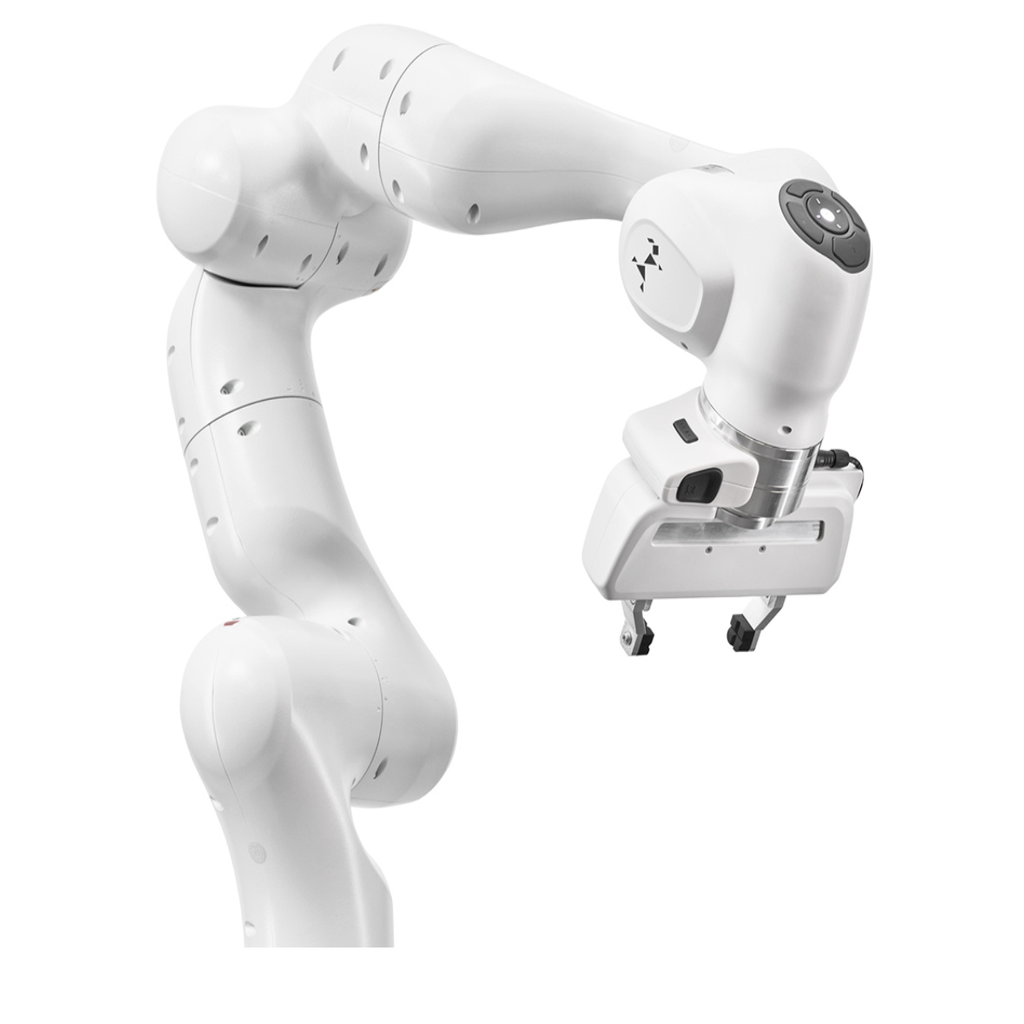
FRANKA RESEARCH 3
七轴协作机械臂,力控灵敏、精度高,适用于学习研究、力控操作、人机协作等科研场景。
覆盖协作机器人、移动机器人等多个品类,按客户真实场景进行精准选型与方案组合。
精选 FRANKA、松灵、思灵、睿尔曼、KINOVA 等国内外一线品牌,覆盖 6/7 轴力控型、轻量型与仿人构型等不同定位。
七轴协作机械臂,力控灵敏、精度高,适用于学习研究、力控操作、人机协作等科研场景。
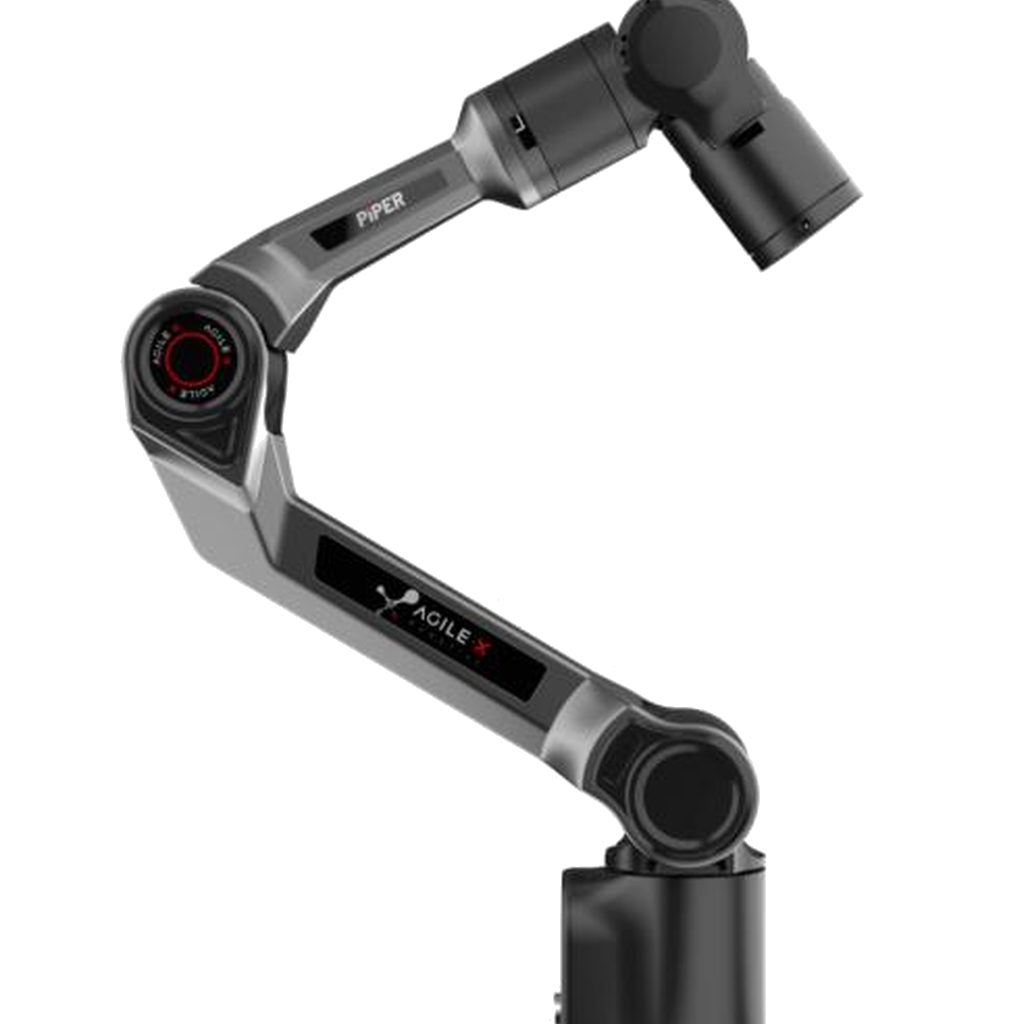
六轴协作机械臂,轻量灵巧,重复定位精度 ±0.1mm,适用于机器人研究、模型训练、遥操作等场景。
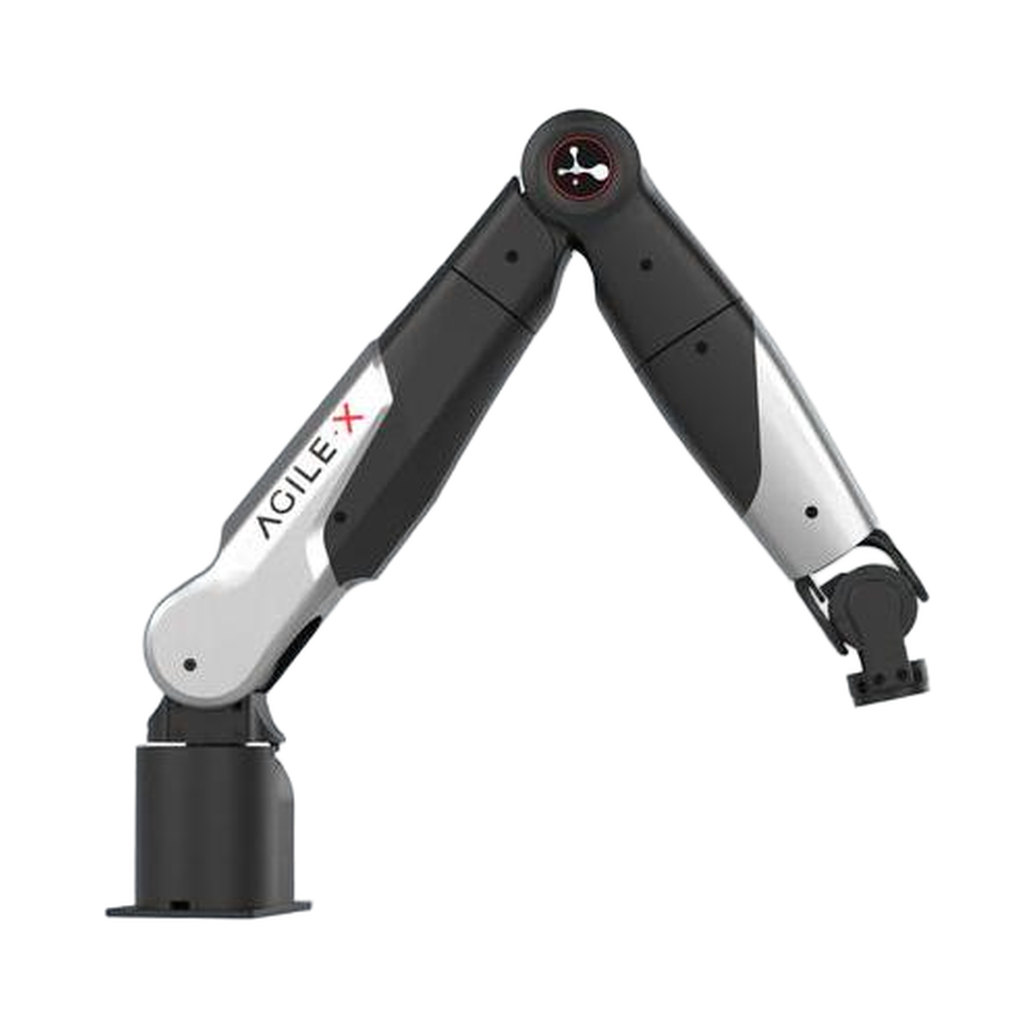
七轴协作机械臂,仿人冗余构型、运动拟人灵活,适用于机器人研究、遥操作、人形机器人集成等场景。
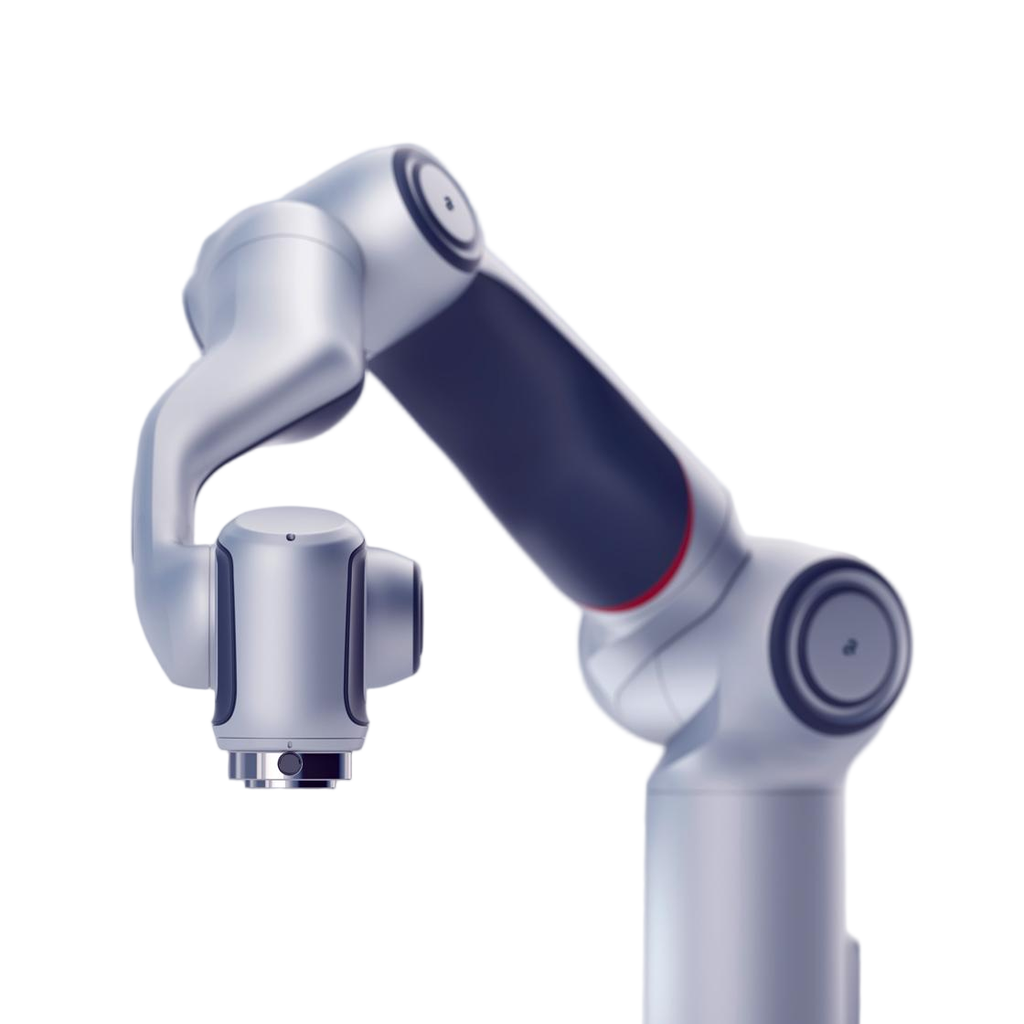
七轴协作机械臂,关节内置高精度扭矩传感器,具备高灵敏力控与碰撞检测能力,适用于机器人研究、工业装配、具身智能等场景。
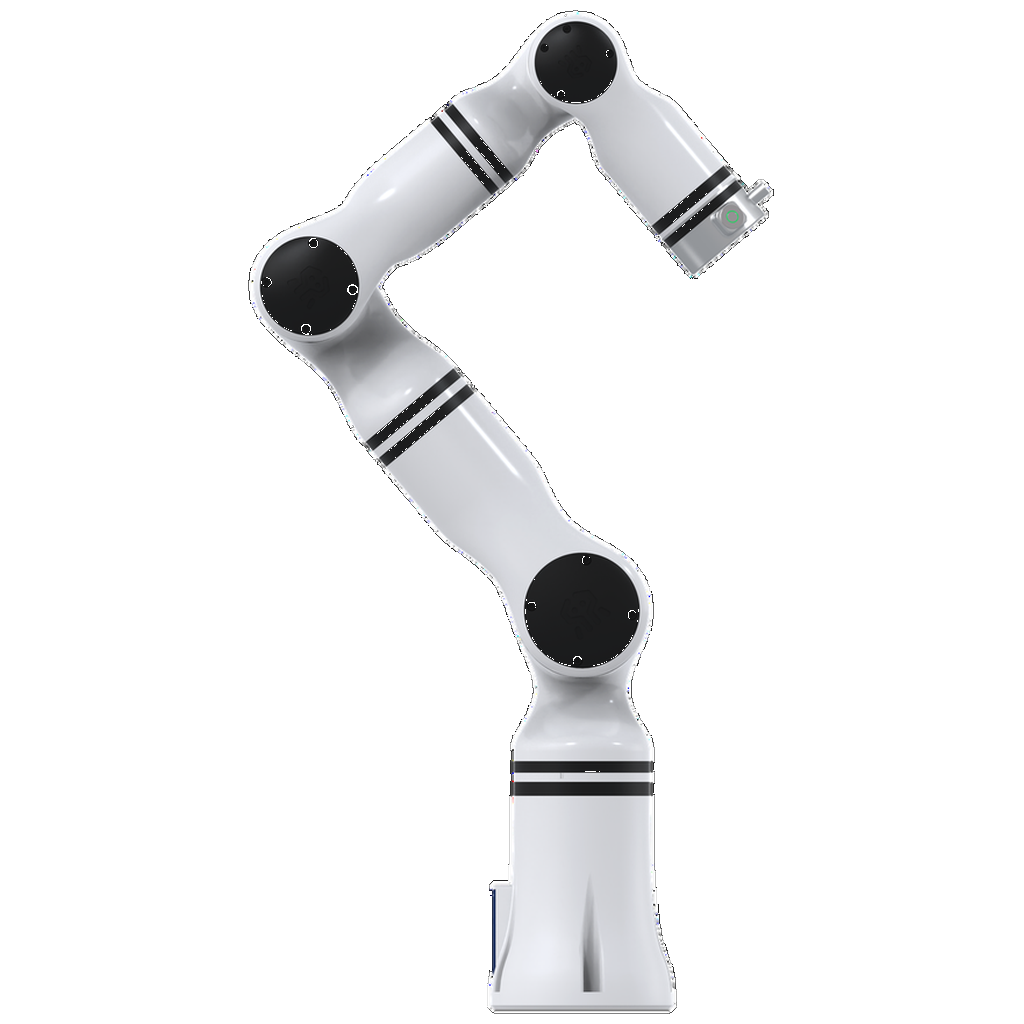
六轴协作机械臂,仿人构型设计运动自然灵活,适用于机器人研究、具身智能、遥操作等场景。
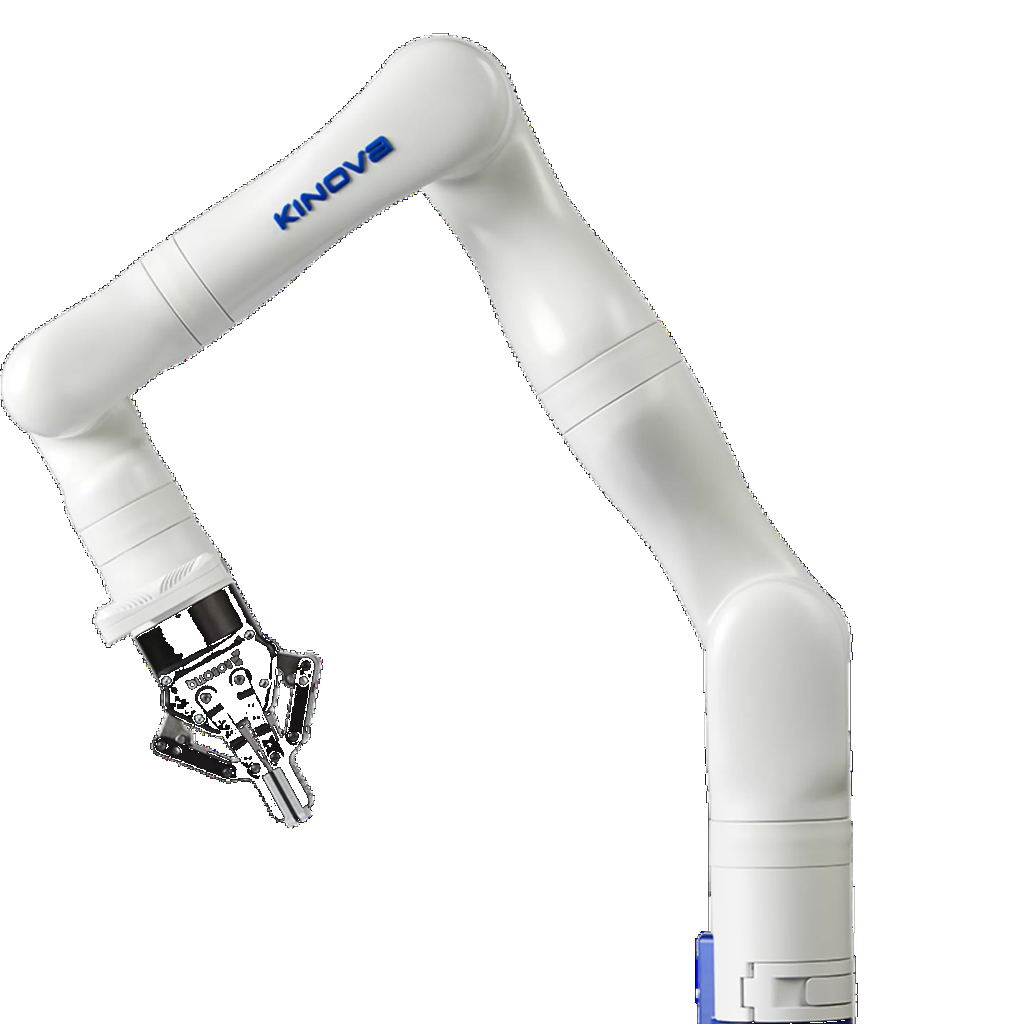
轻巧便携、力控灵敏,支持 1kHz 高频闭环控制,适用于学习研究、力控操作、人机协作等场景。
覆盖松灵 SCOUT、UMR、RANGER MINI、TRACER 室内 AGV 与宇树 Go2 四足机器人,适配科研开发、巡检、安防、搬运等场景。
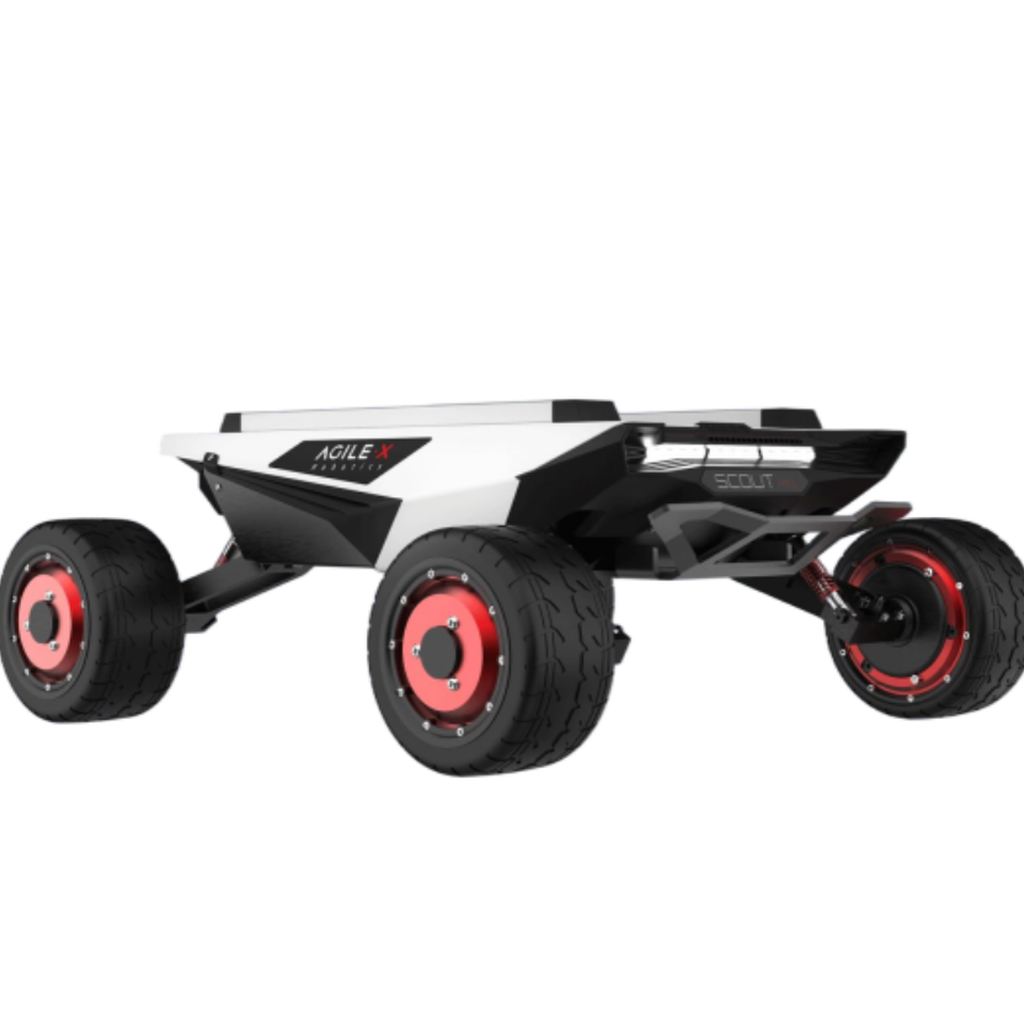
四轮差速,原地自转,独立悬挂减震,近 20° 爬坡,1.5m/s 高速行驶,适用于高校科研课题、多传感器导航测试、室外机器人研发等场景。
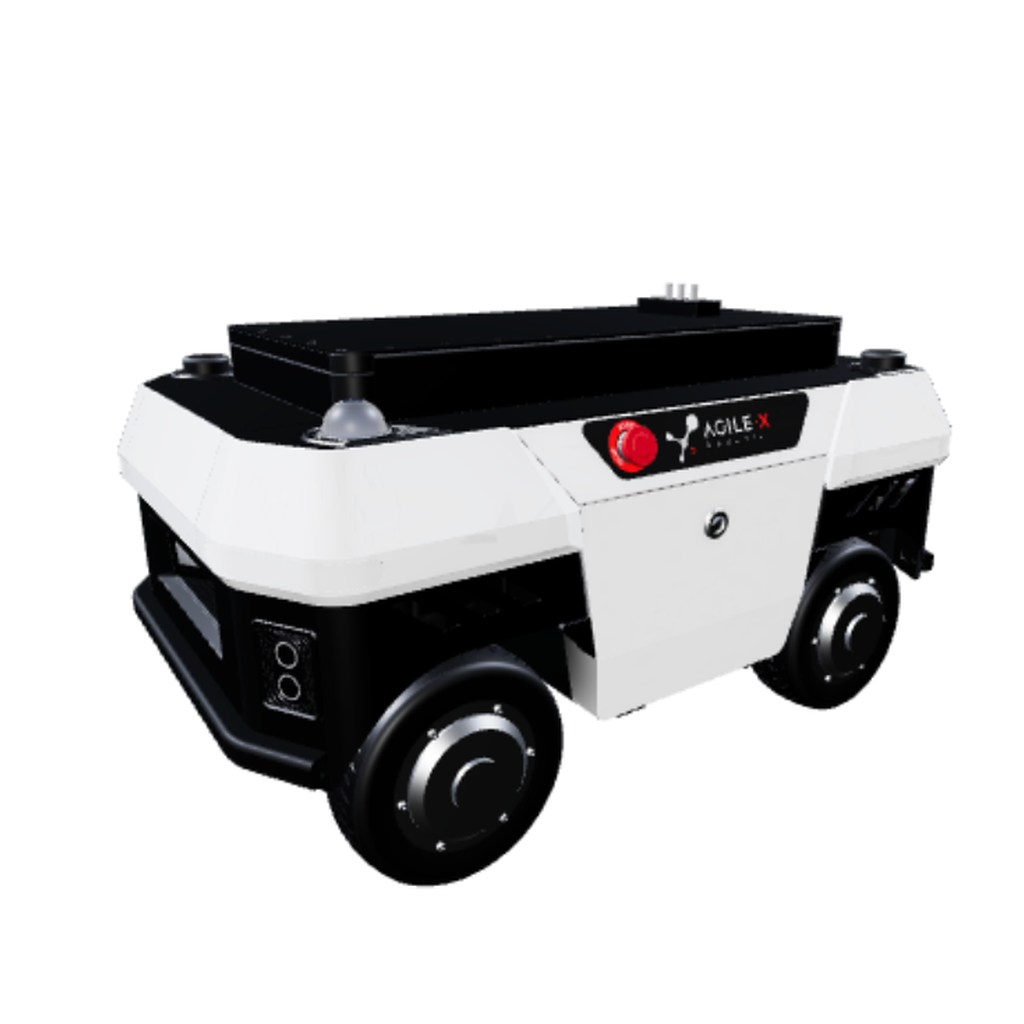
四轮四转全向移动底盘,内置 NAVIS 导航系统,适用于科研开发、移动操作、地铁巡检、应急救援、特种作业等场景。
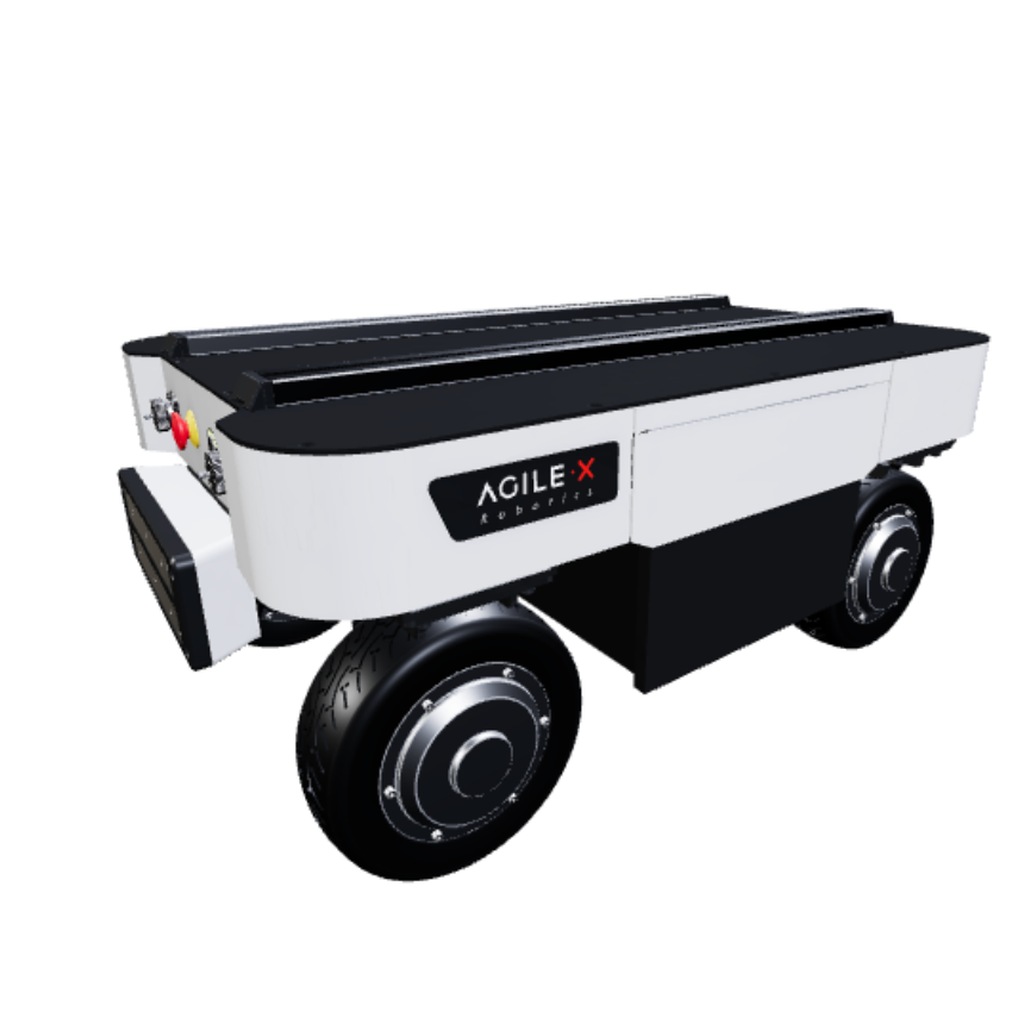
四轮四转全向移动,越障能力达 75mm,兼顾机动性与承载能力,适用于巡检、巡逻、安防等场景。
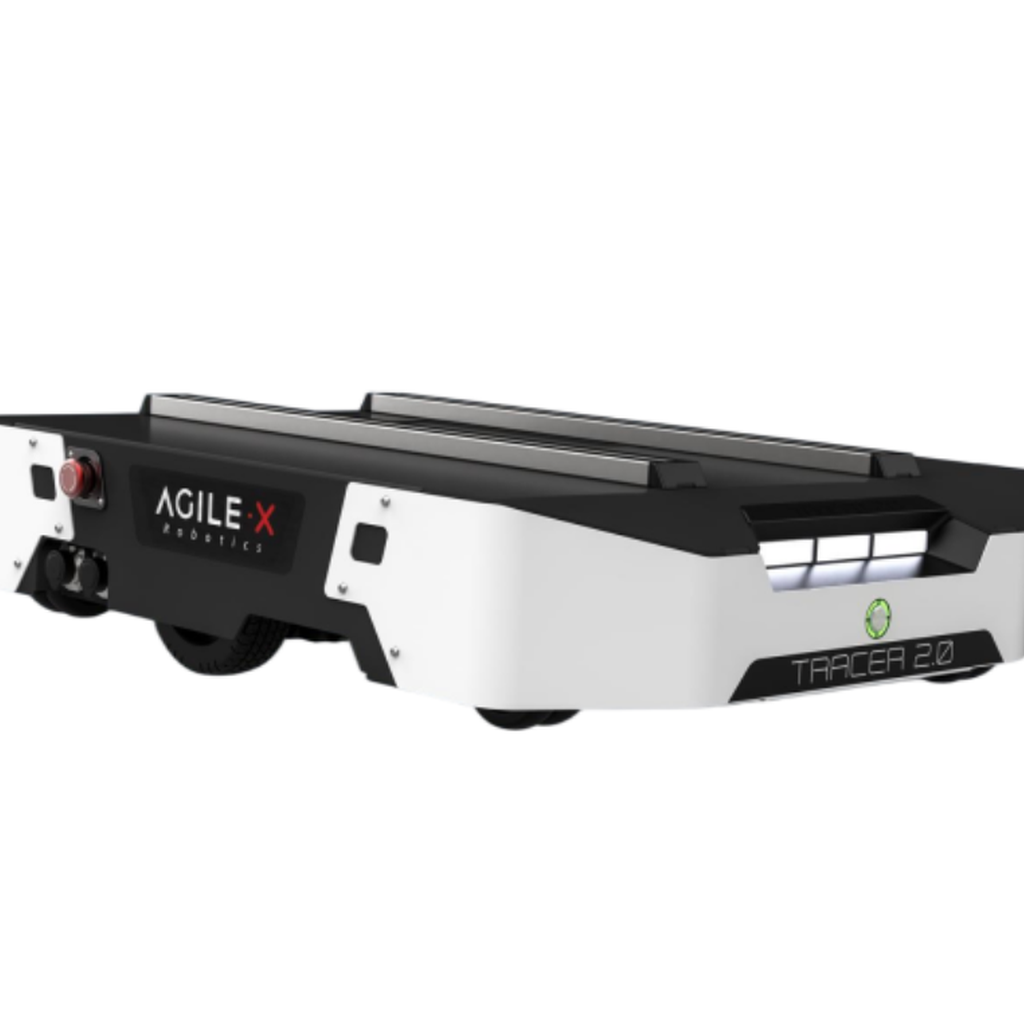
室内两轮差速移动底盘,升级三摆臂结构,空载最大速度提升至 2m/s,电池扩容至 30Ah,适用于工业运输、科研教育、室内搬运等场景。
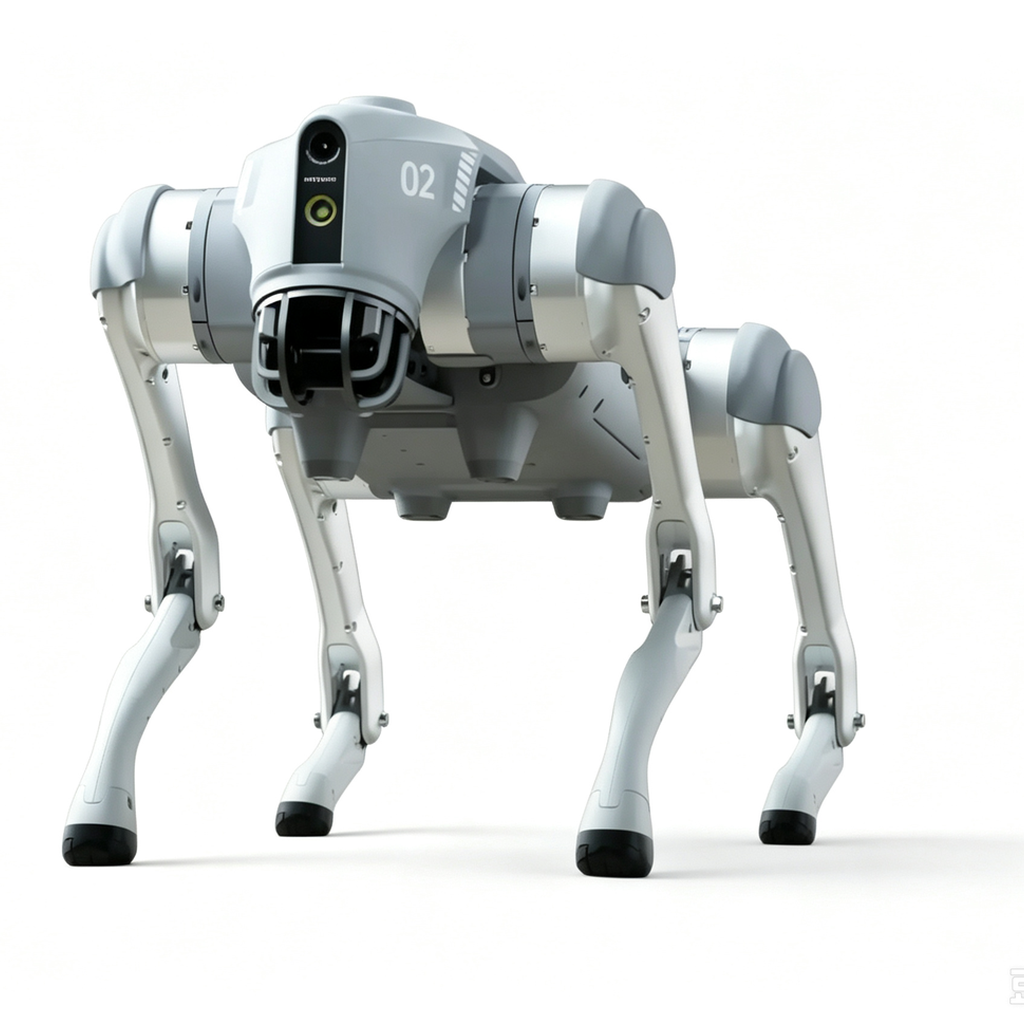
四足仿生机器人,关节性能强劲,最大关节扭矩 45N·m、最大奔跑速度约 5m/s,适用于科研开发、巡检勘探、复杂环境移动作业等场景。
精选 FRANKA、AGILE ROBOTS、睿尔曼、TIANJI、UNIVERSAL、UFACTORY 等品牌双臂系统,覆盖受限空间操作、精细拆装、工业分拣、长序列任务等场景。
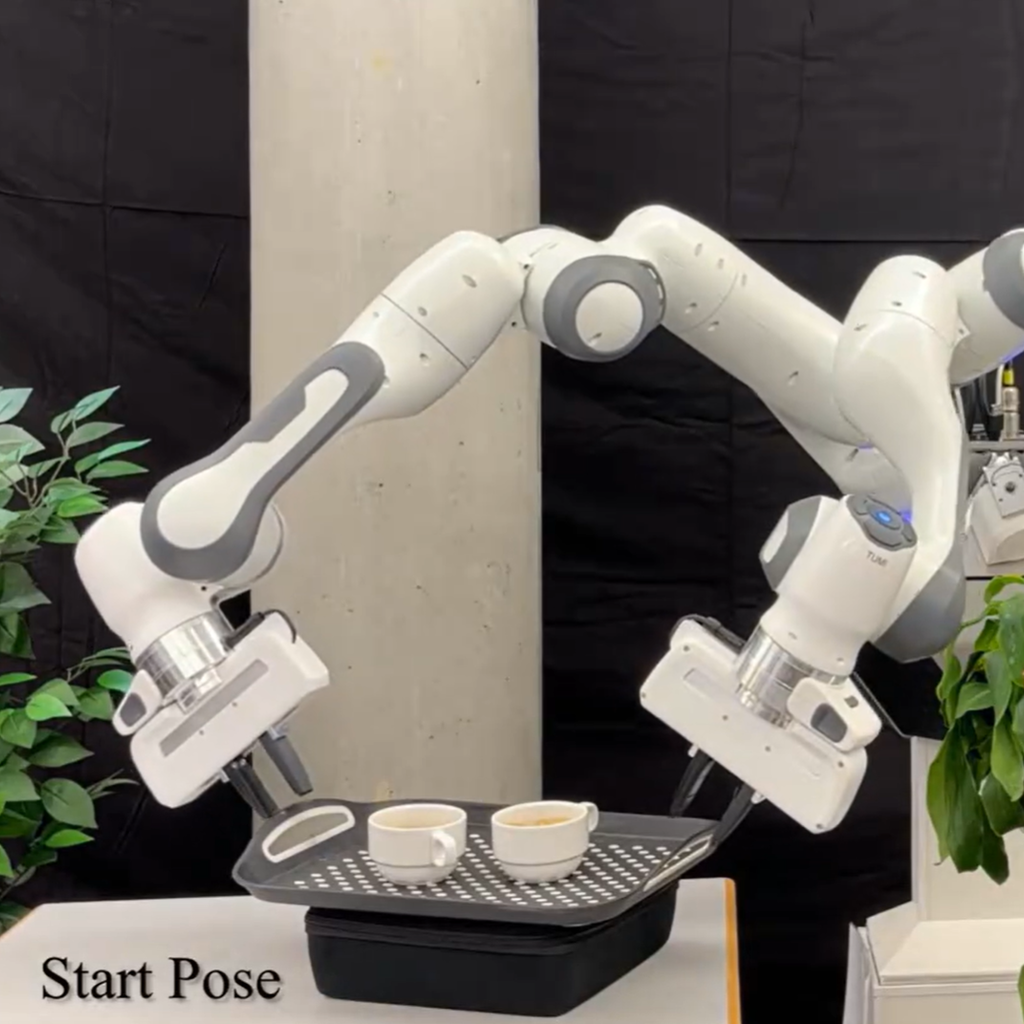
在受限空间中的"预判式"反应操作,双臂协同应对动态环境,适用于人机协作、精密操作等研究场景。
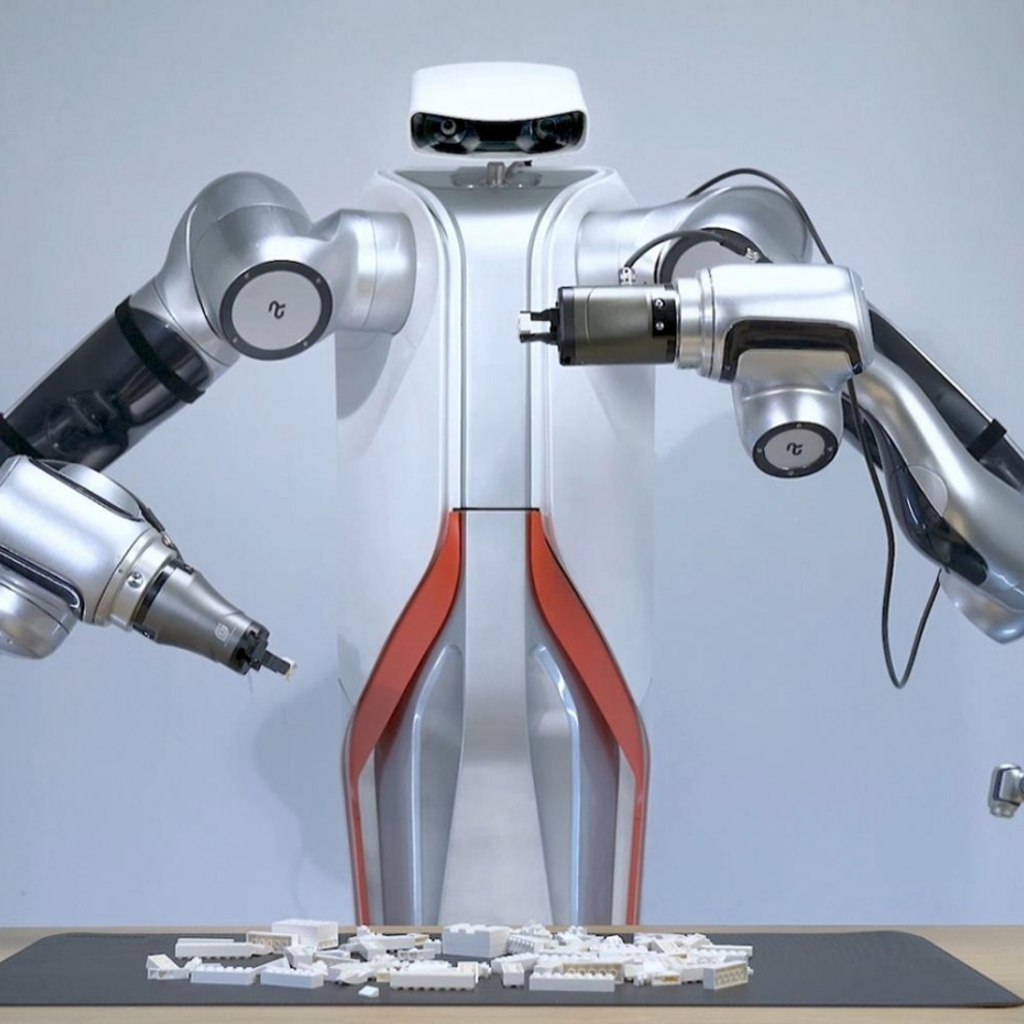
精准精细化拆装积木,双臂高精度协同,适用于精细化装配、灵巧操作与科研教学场景。
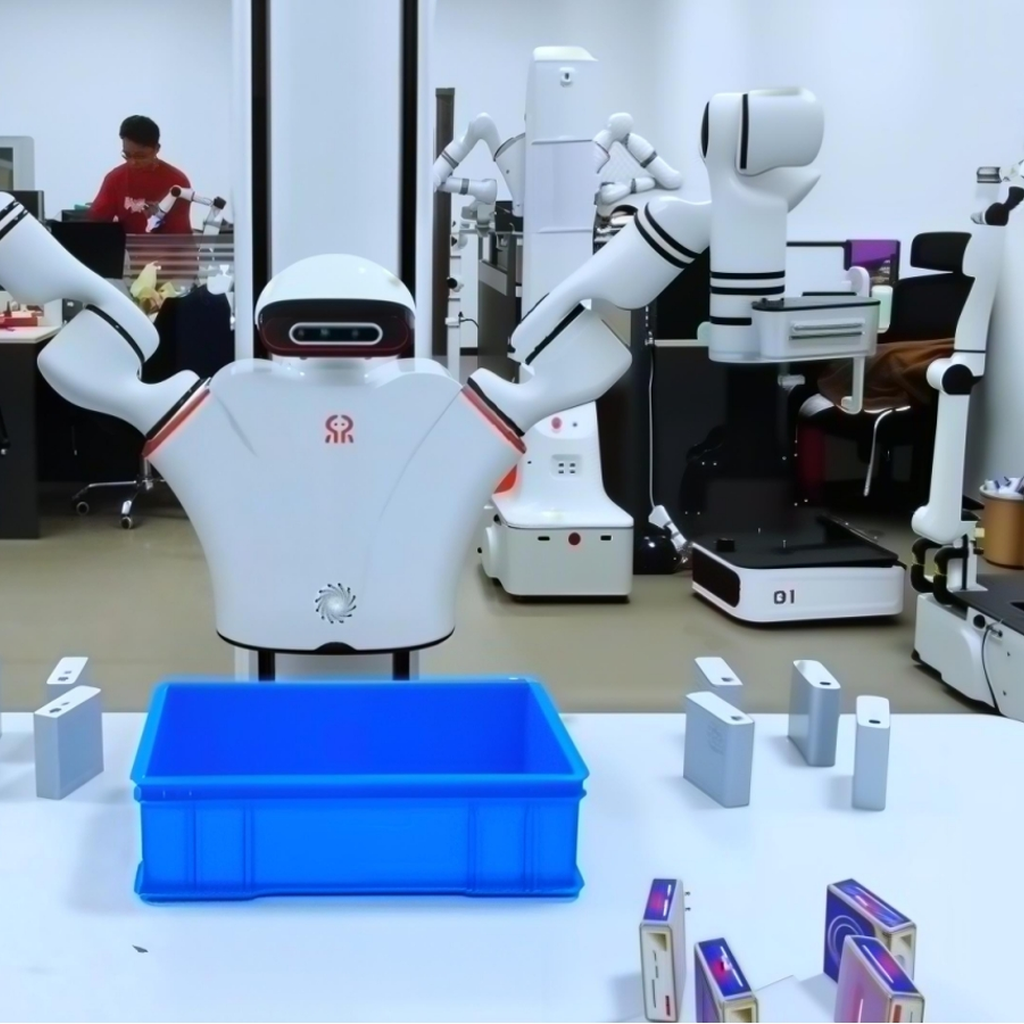
工业分拣应用,双臂联动高效作业,适用于产线分拣、上下料、装配等工业自动化场景。
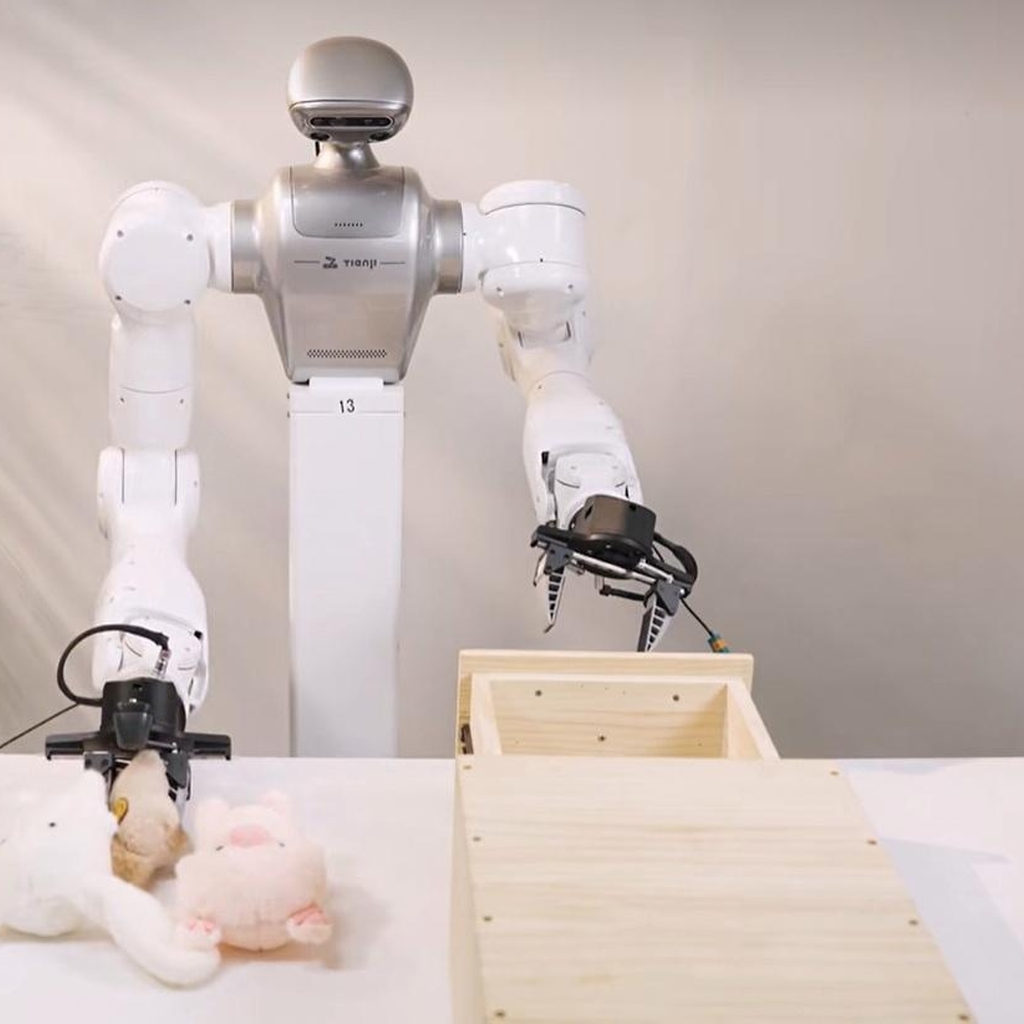
自主推理,无遥操作完成长序列任务,具备任务级理解与规划能力,适用于具身智能前沿研究。
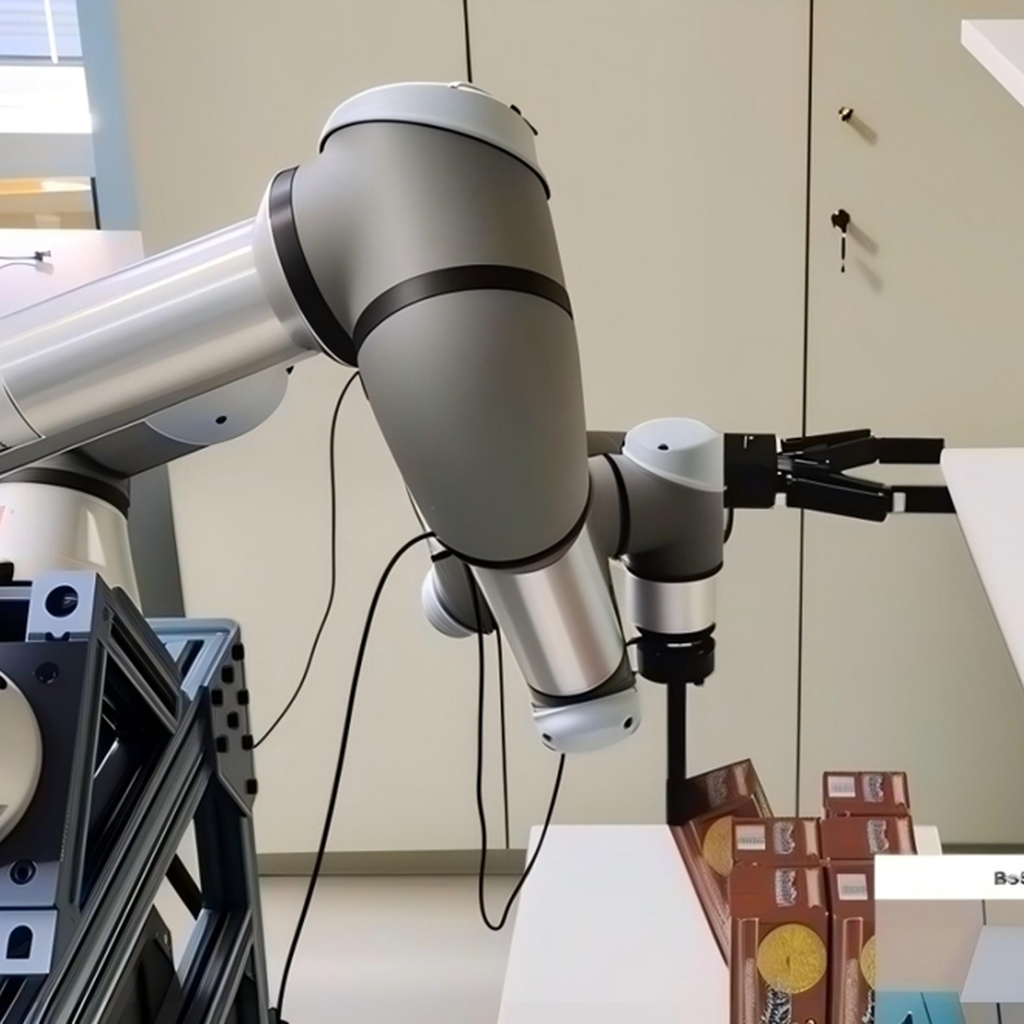
货架密排商品自动化补货测试,双臂精准抓放,适用于零售补货、仓储拣选等商业场景验证。
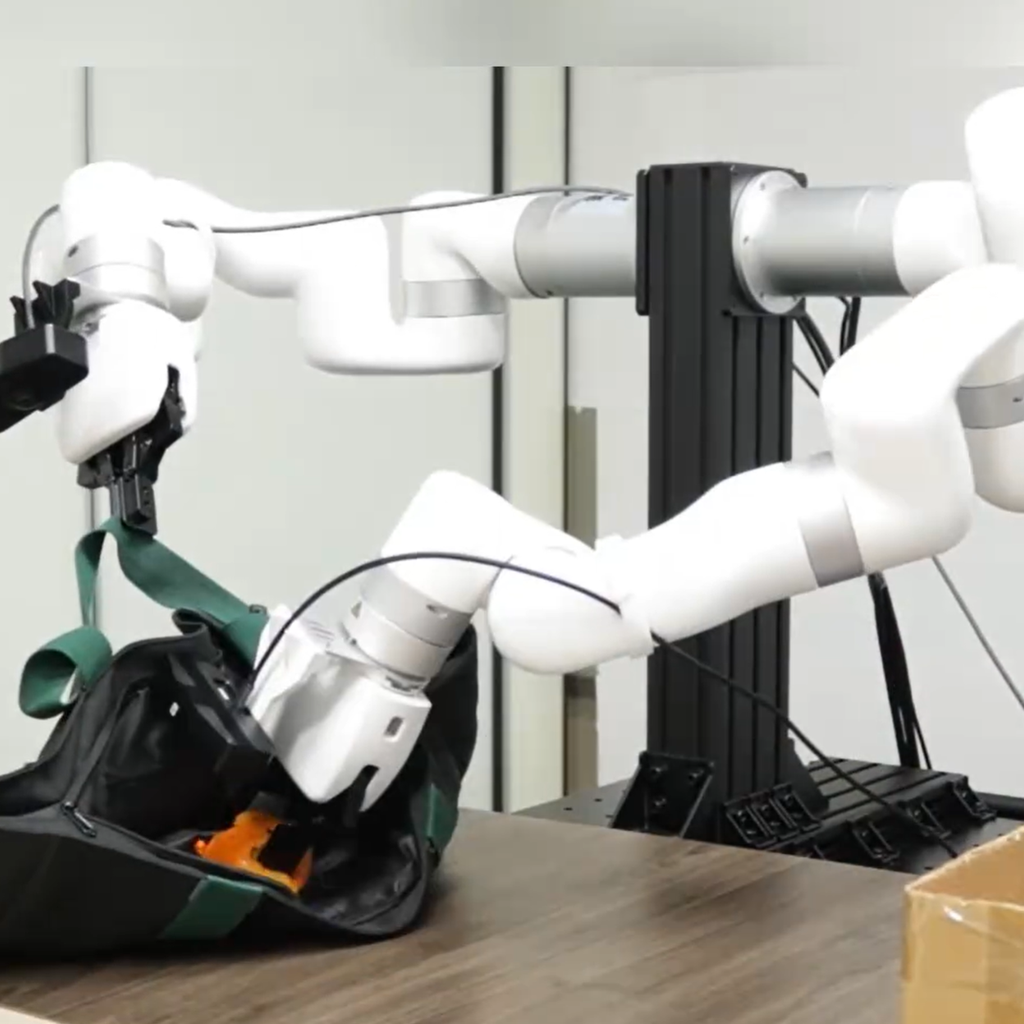
遥操作完成物件装袋,双臂协同作业,适用于遥操作研究、柔性操作与机器人教学等场景。
移动底盘与机械臂一体化方案,覆盖睿尔曼升降机器人与 FRANKA Mobile FR3 Duo 等产品,应用于移动操作科研、仓储物流、机房巡检、智慧商业等场景。
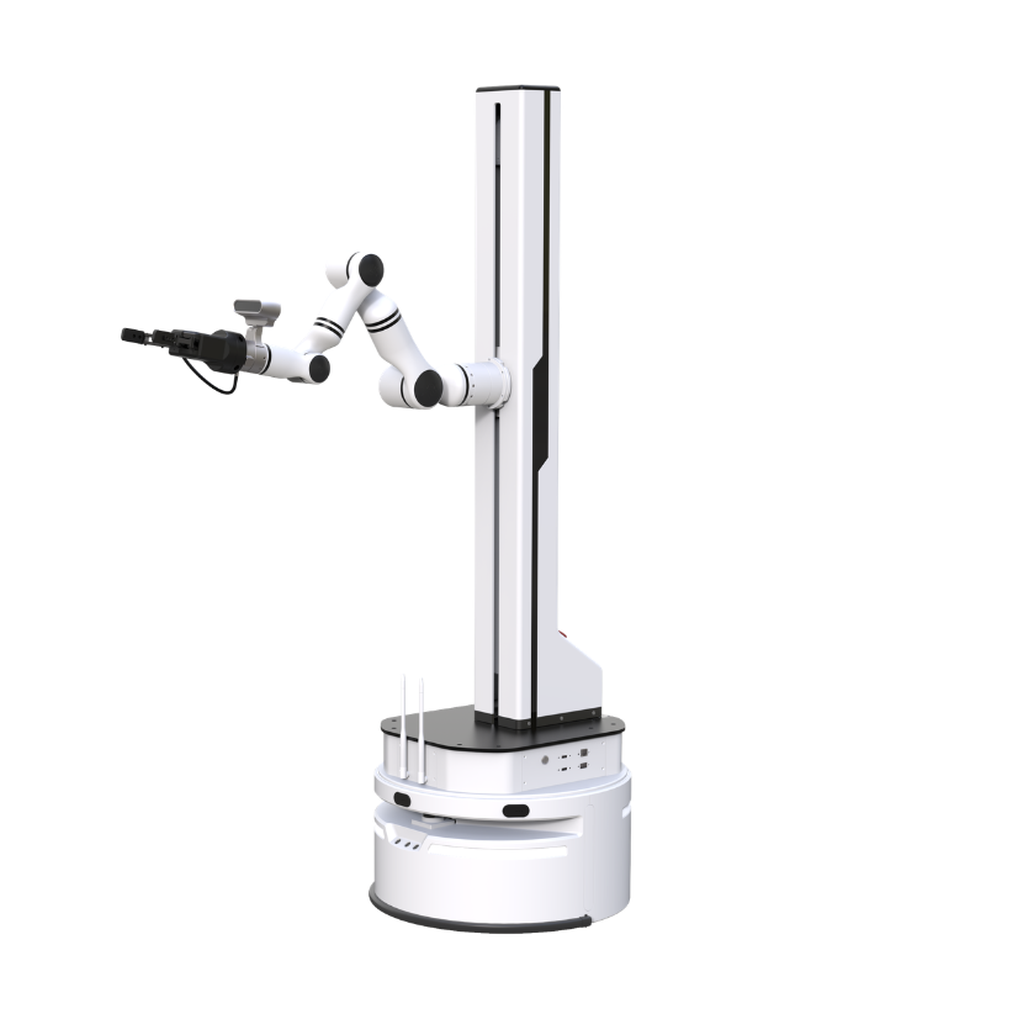
升降式移动机器人搭载 RM65-B-V 机械臂,采用 505mm 紧凑型圆形底盘,全面支持自主 SLAM 导航,适用于移动操作科研、仓储物流运维、机房设备巡检、智慧商业服务等场景。
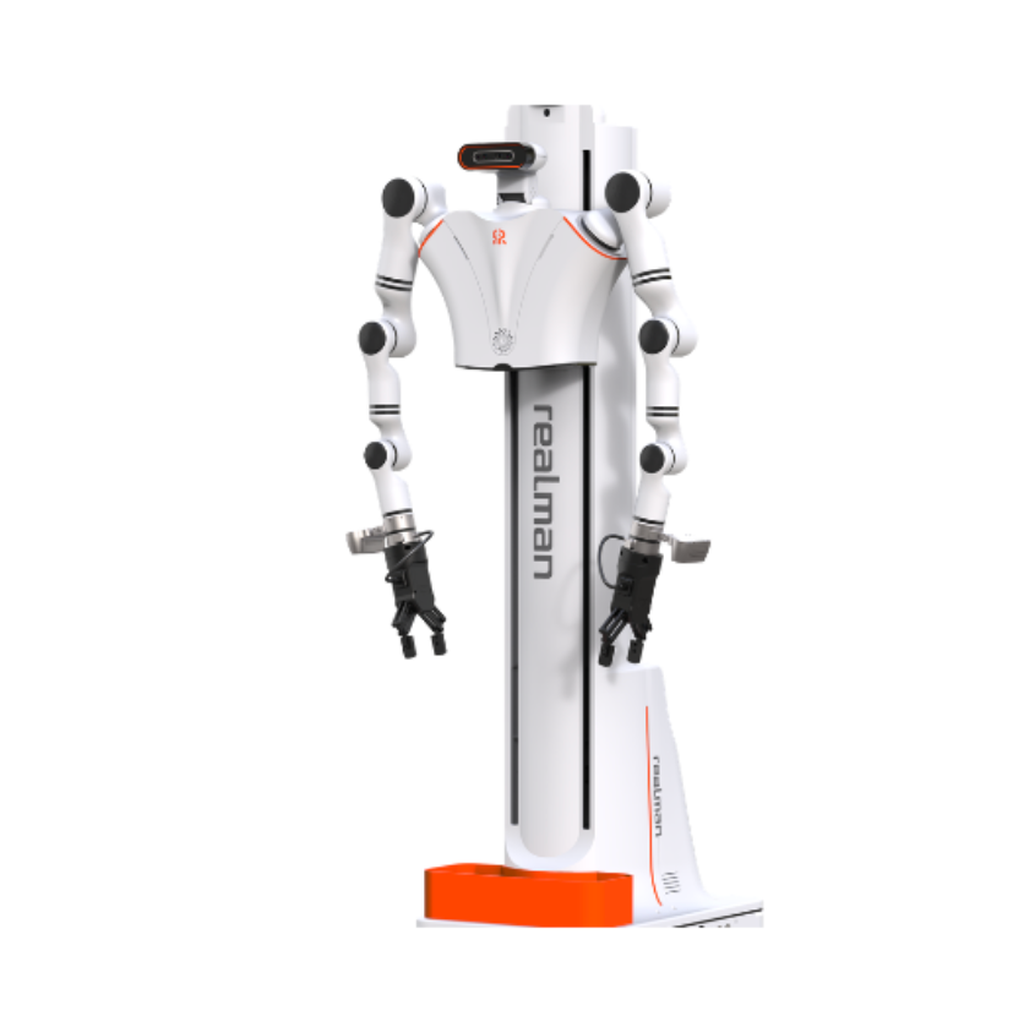
升降式移动机器人搭载双 RM65-B-V 机械臂,并集成先进的自主导航能力,双臂协同作业,适用于移动操作科研、仓储物流运维、机房设备巡检、智慧商业服务等场景。
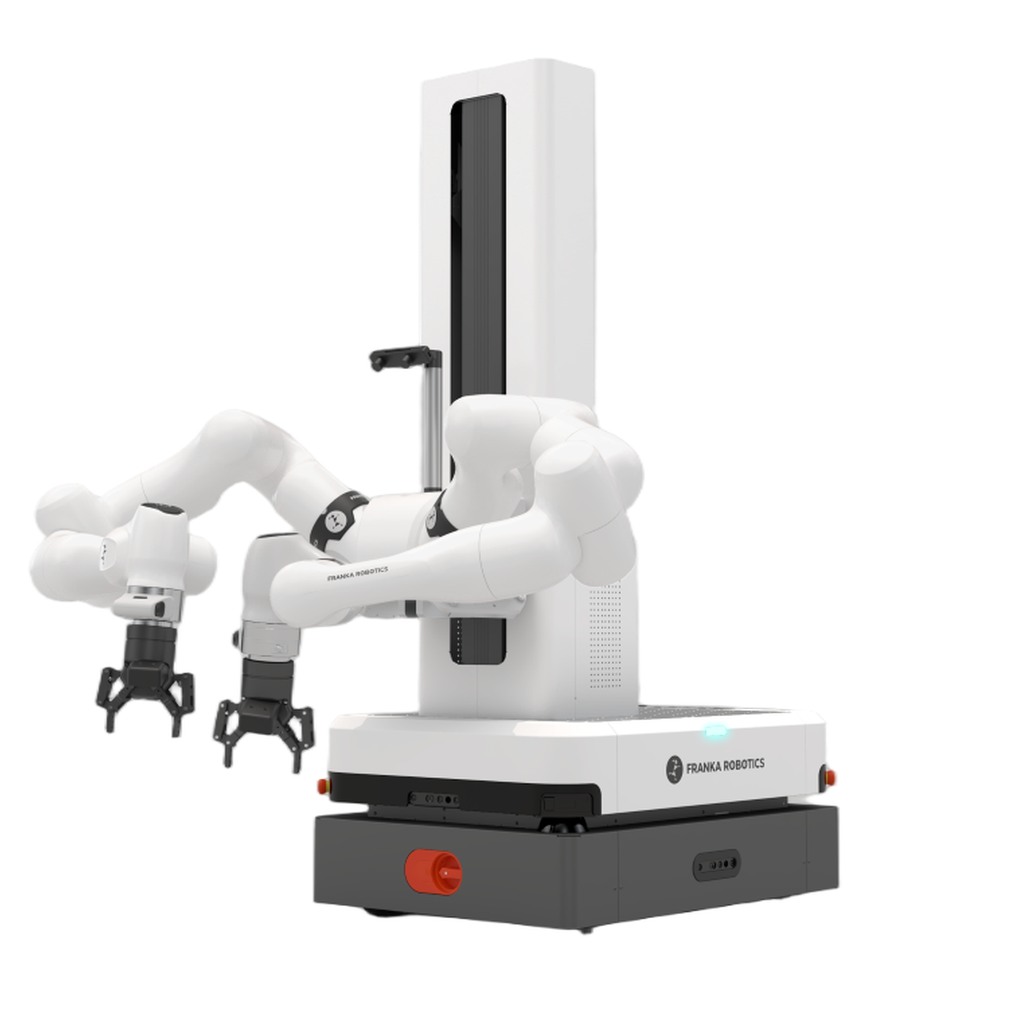
移动式 FR3 Duo 将遥操作、数据集生成和策略执行统一于动态环境之中。通过将 FR3 Duo 优化的双臂运动学与 TMR 的全向移动底盘相结合,它能够实现面向真实世界操作任务的全身协调。
面向高校与科研机构的具身智能、机器人学习与科研教学平台,覆盖 FRANKA、松灵、睿尔曼、KINOVA 等品牌。
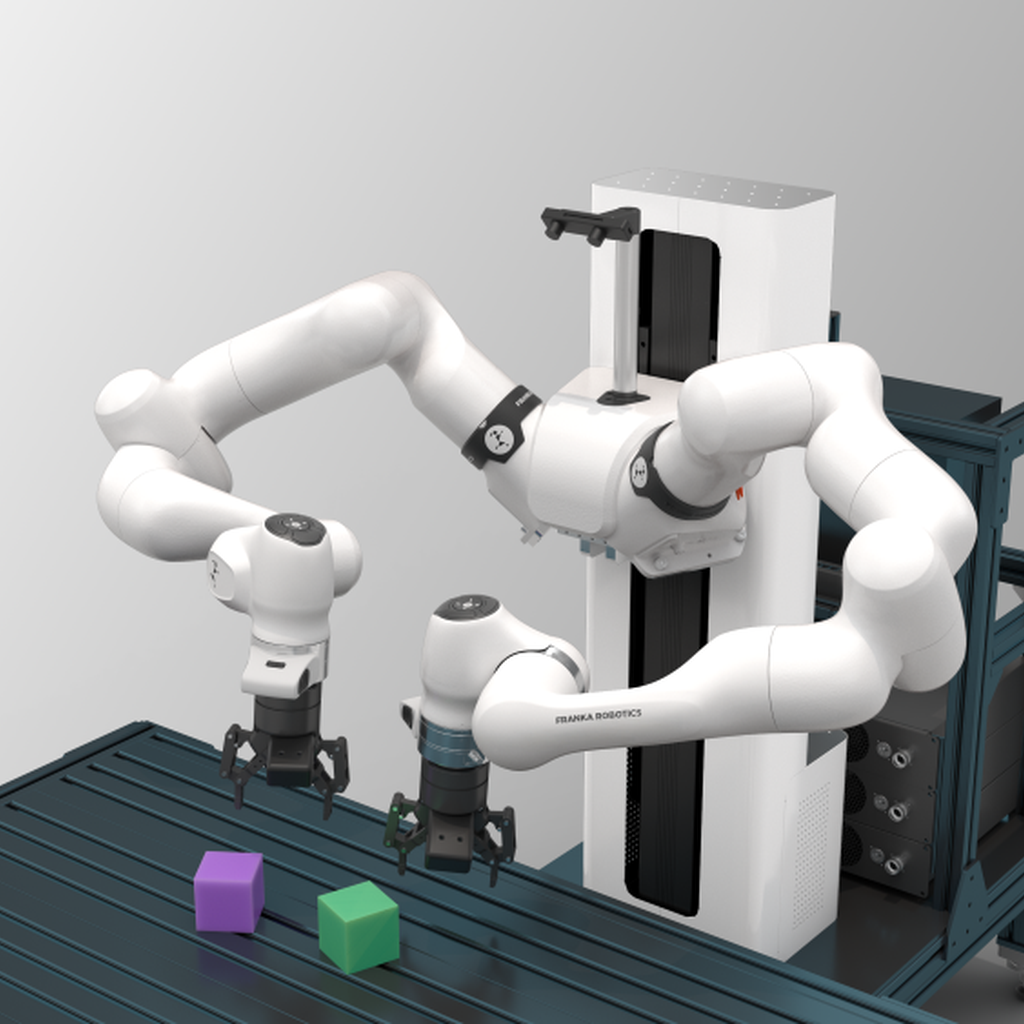
面向物理 AI 研究的双臂系统,将遥操作、数据收集与策略执行统一于优化平台之上,配备精选操作执行器与视觉传感器,提供可复现的配置,确保不同实验室之间获得可比较的研究结果。
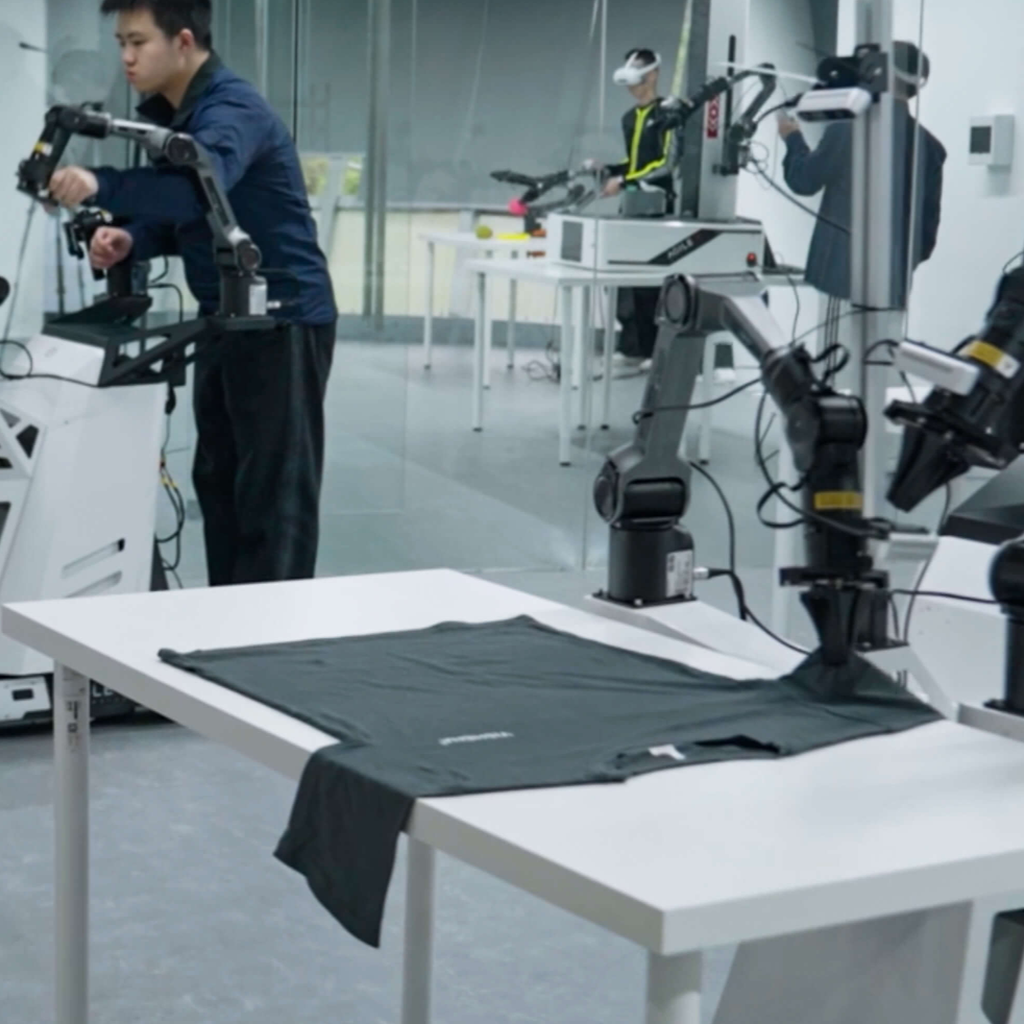
配备高性能工控机、深度相机、松灵自研机械臂 PiPER 与线控差速底盘 TRACER;可实现推理训练智能作业与精细化动作模仿执行,支持 ALOHA 源码复现,帮助用户深度学习开源硬件机器人。
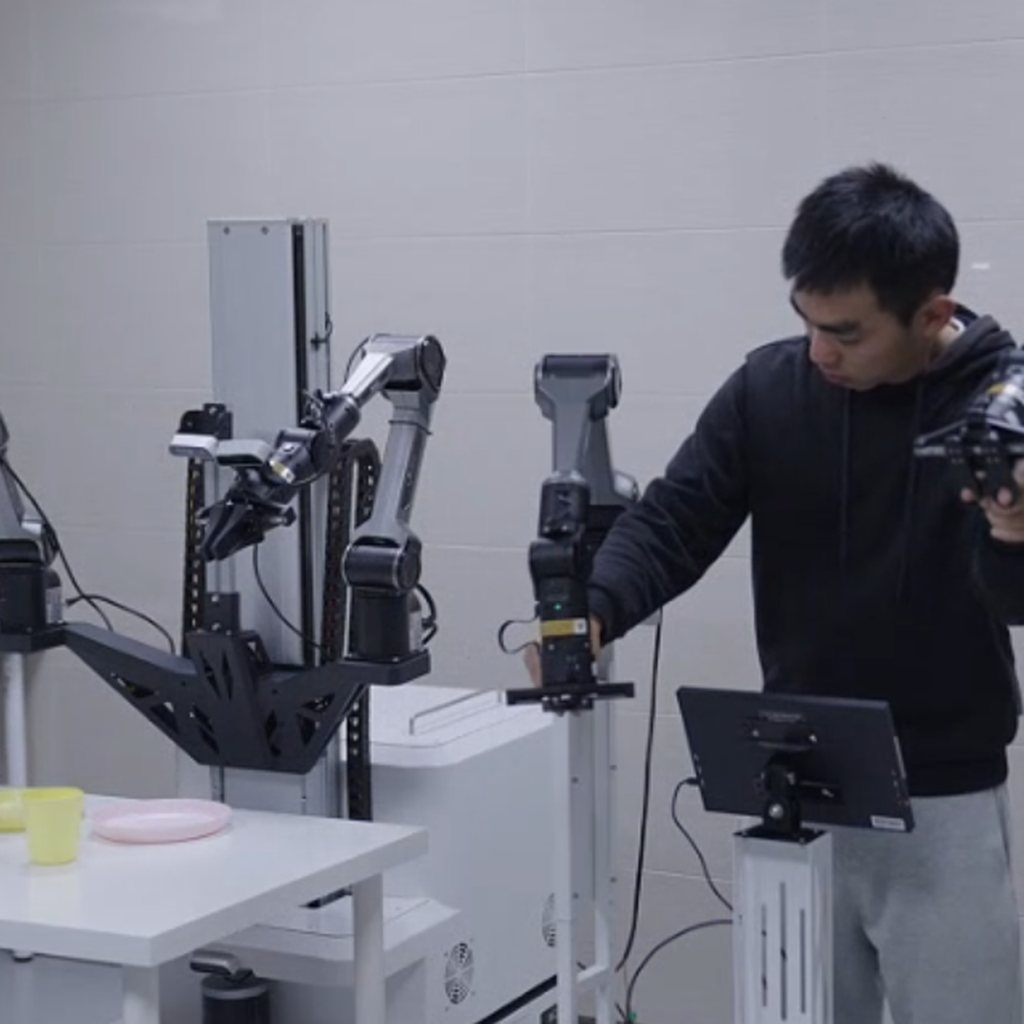
面向具身智能科研的移动双臂遥操系统,通过主从分离架构、自主导航与智能补能设计,支持科研人员在实验室及户外场景高效完成数据采集与算法验证,快速复现 Mobile ALOHA 等开源方案。
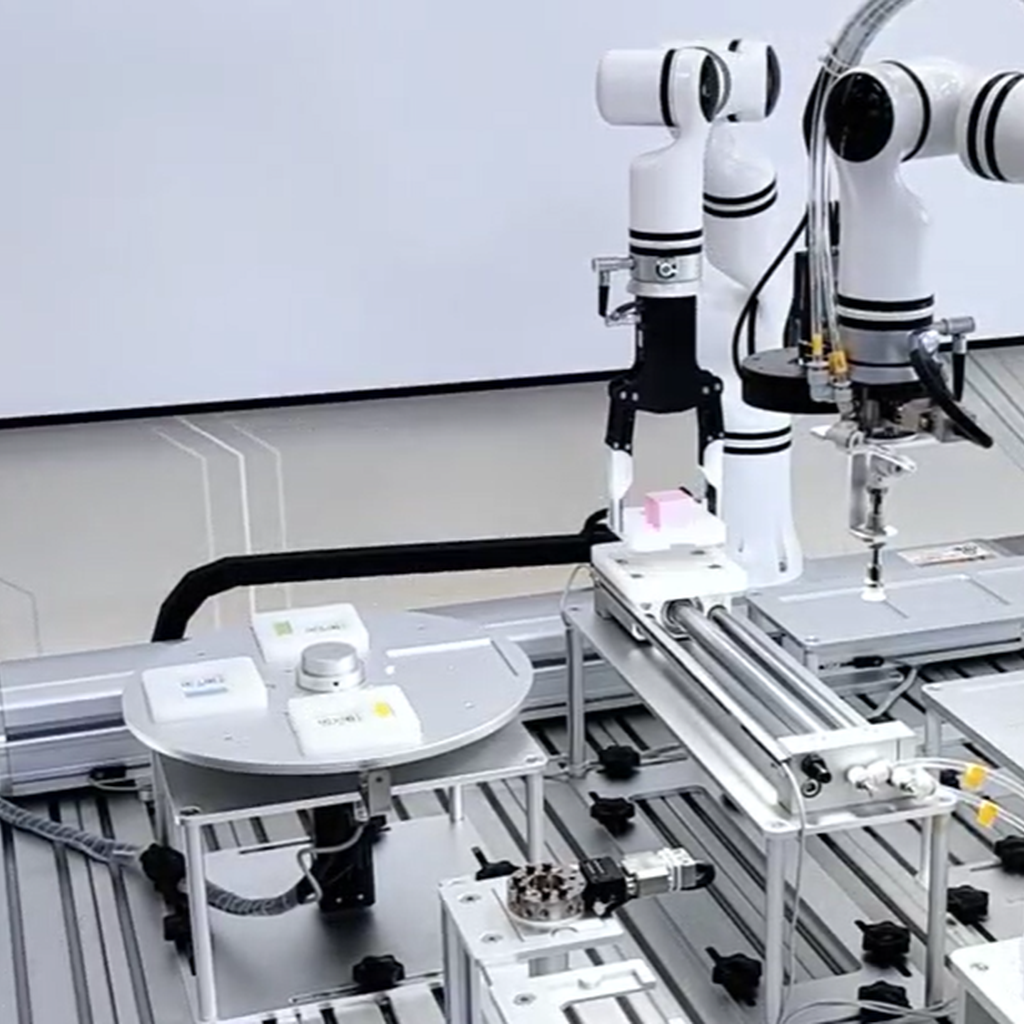
6 自由度仿人构型机械臂,具备 5kg 负载与 610–627mm 臂展,7.2kg 超轻量化机身,可实现 ±0.05mm 重复定位精度,提供标准版与六维力版可选。
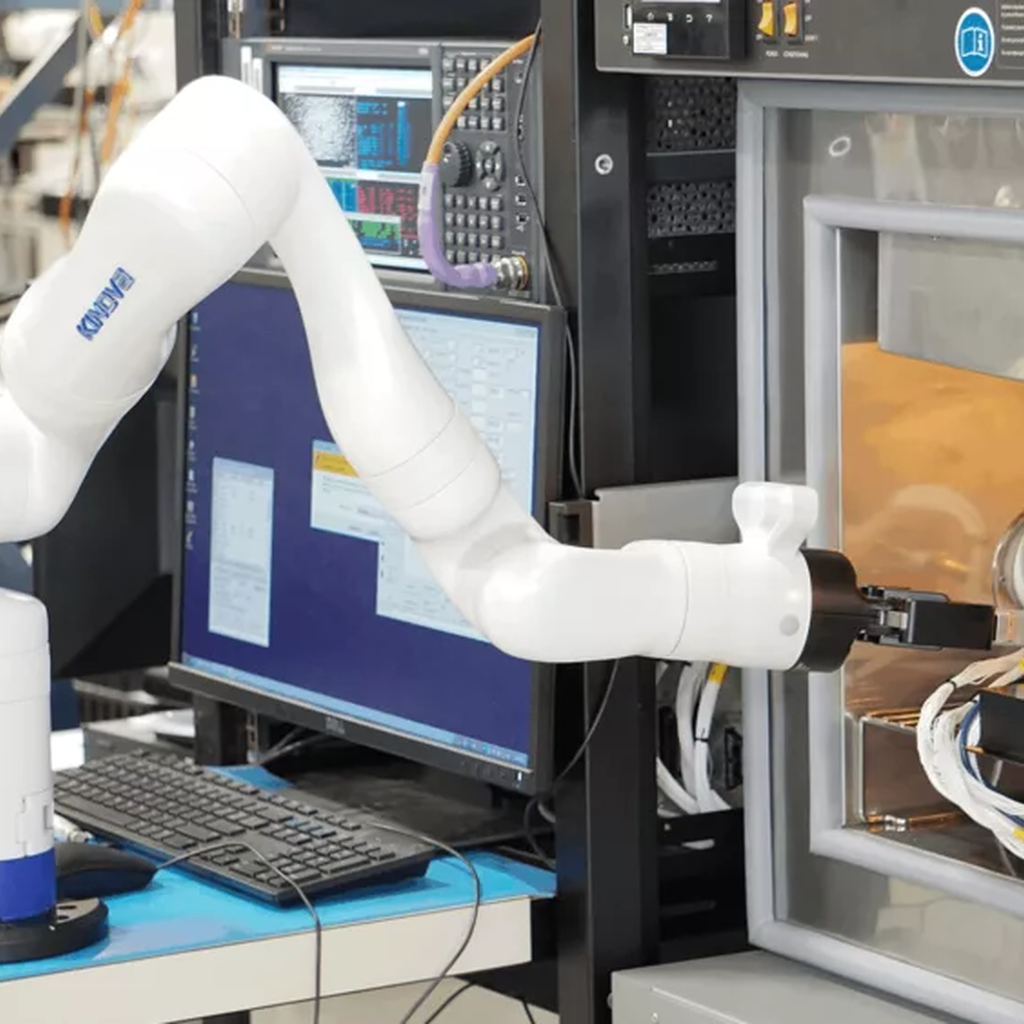
用途广泛、模块化的科研机械臂,兼具高效性与便携性,支持低电平 1kHz 闭环控制,所有关节均可无限旋转,带集成扭矩传感器的智能执行器,可选配 2D/3D 视觉模块。
覆盖松灵 pika、Robotiq 双指/三指夹爪与强脑 Revo 仿生灵巧手,适配工业装配、科研抓取实验、触觉算法与人形机器人等场景。
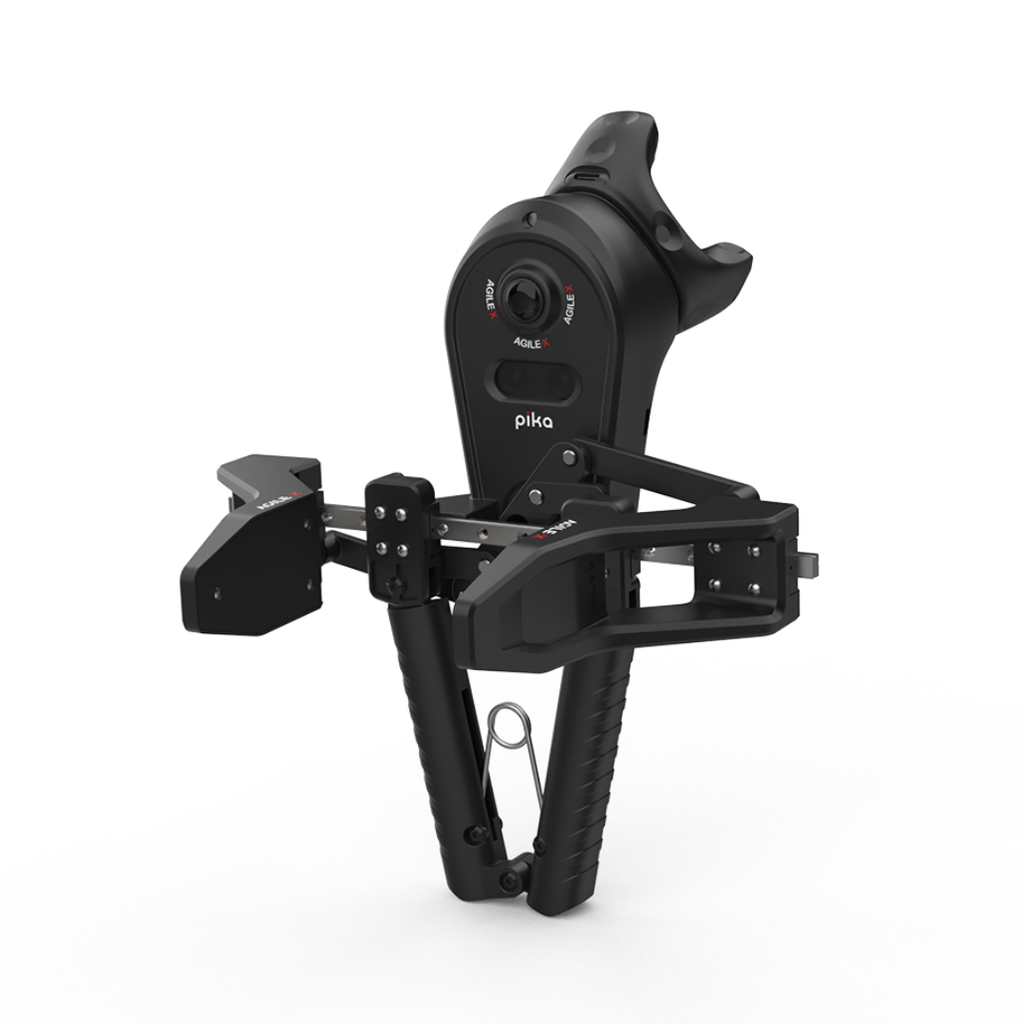
轻量紧凑设计的智能夹爪,适配主流协作机械臂末端,适用于科研抓取实验、柔性装配、物体搬运等多场景应用。
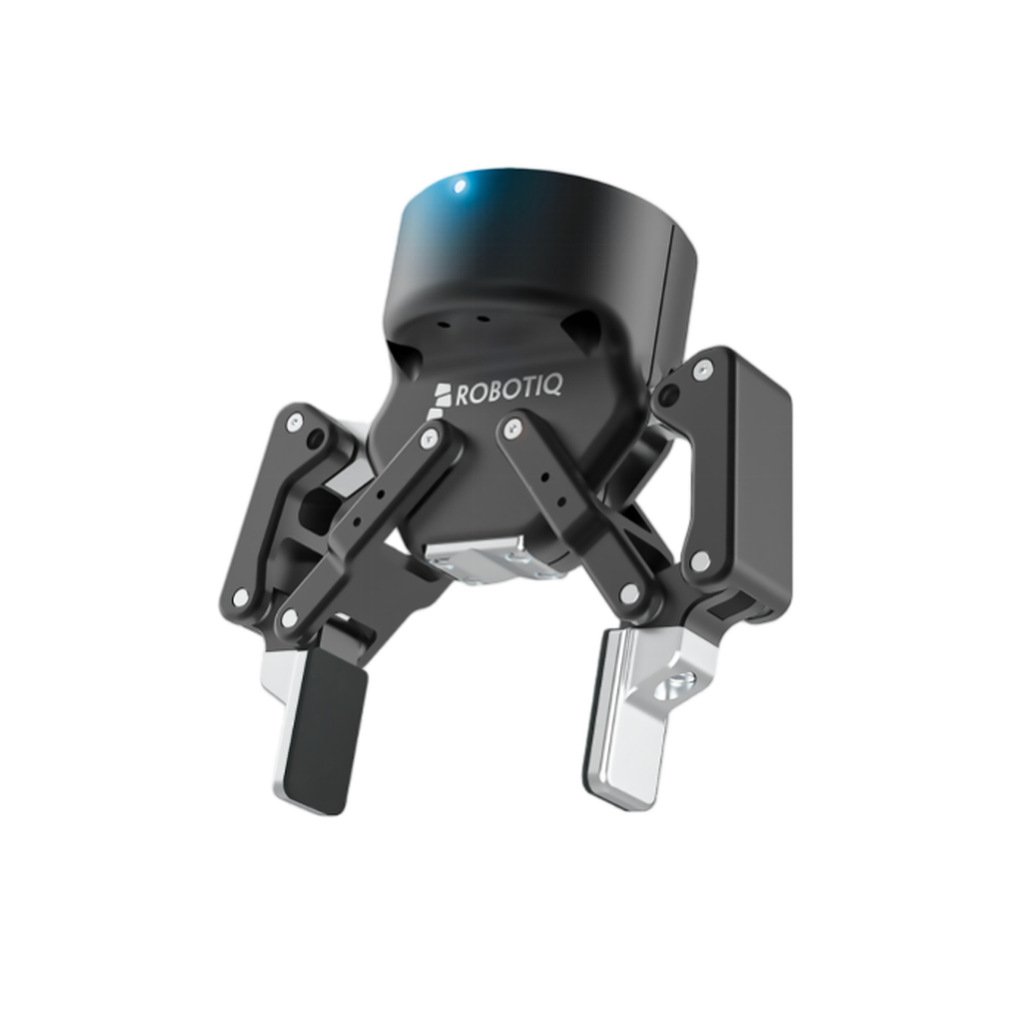
专利机械结构,支持包覆式、夹持式两种抓取模式,可检测物体,实现位置、速度、力控灵活调节,适用于工业装配、物料分拣、科研机器人抓取实验、工件搬运等场景。
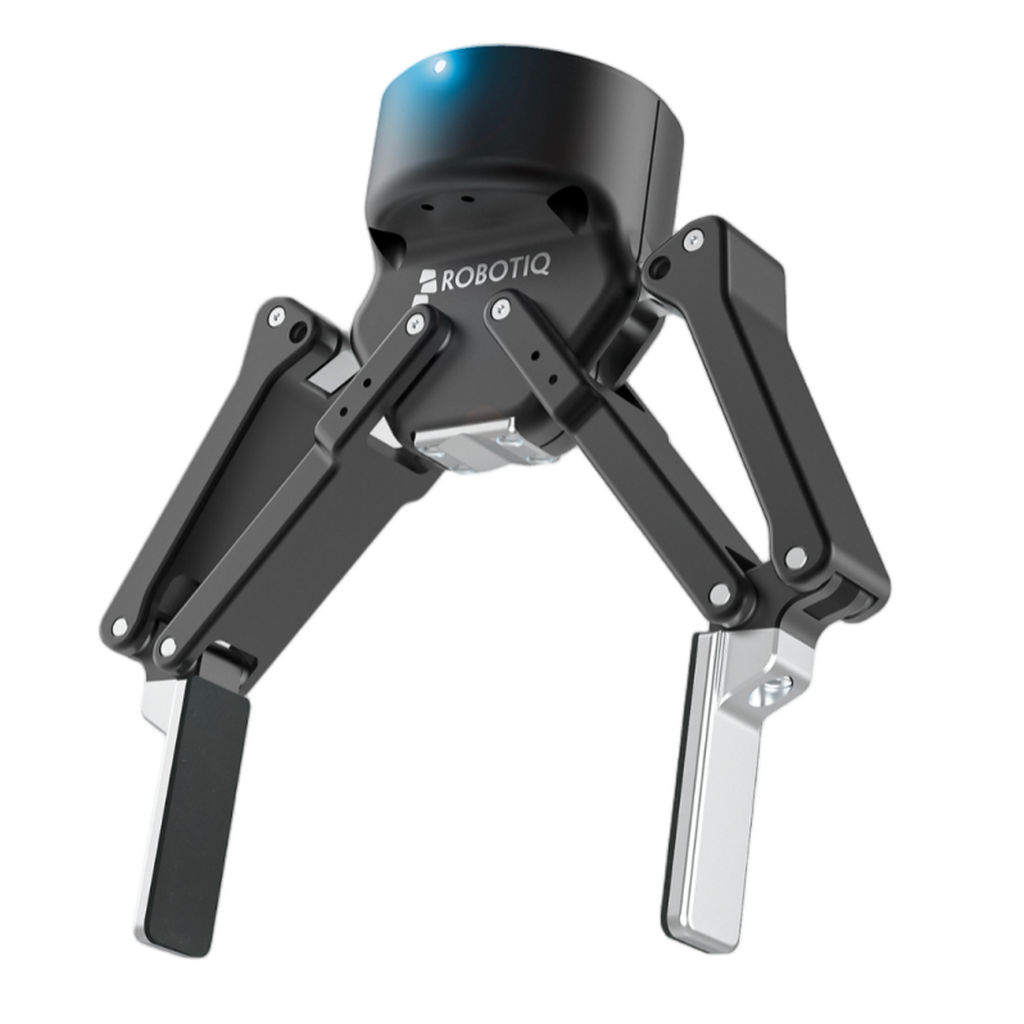
专利机械结构,兼容包覆、夹持两种抓取方式,具备物体检测,支持位置、速度、力控参数调节,适用于大尺寸工件抓取、科研遥操作抓取、多规格物体混拣等场景。
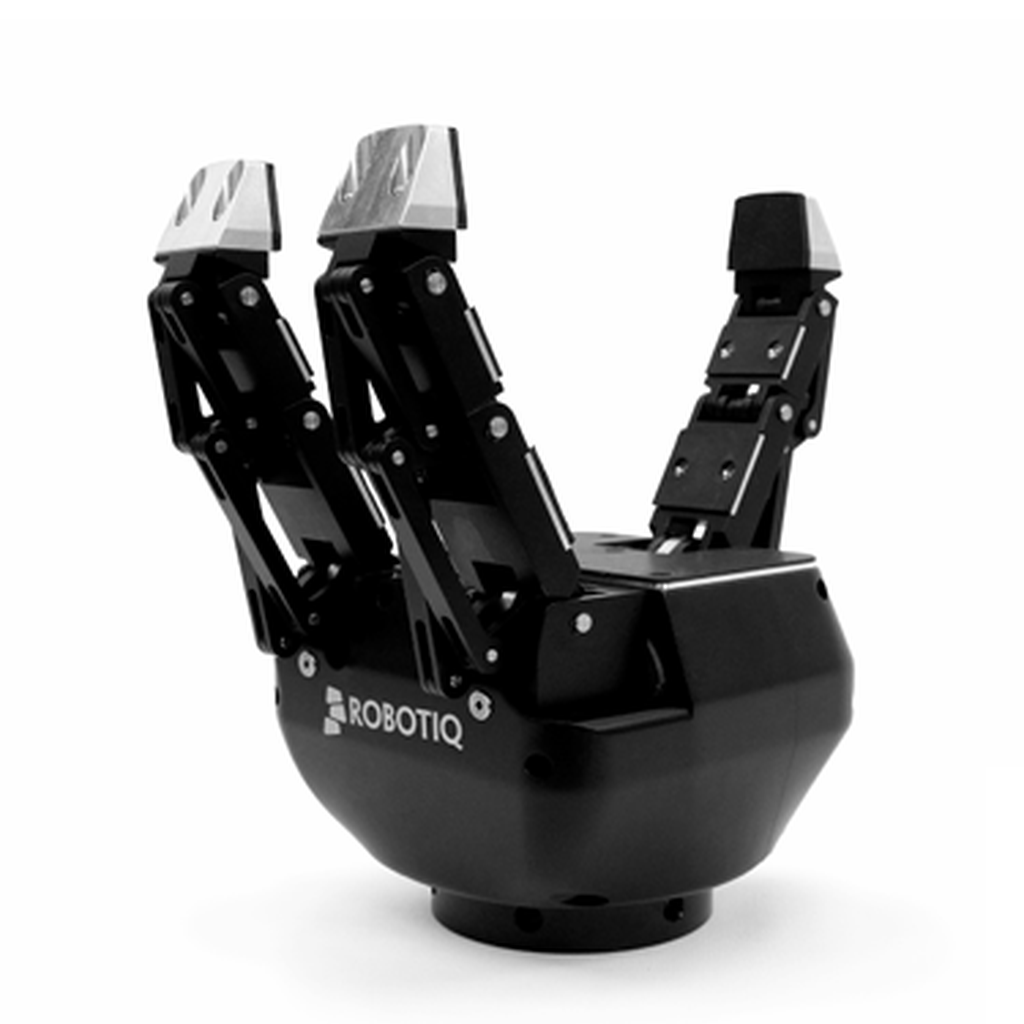
采用专利三指独立关节结构,单指具备 3 个活动关节,最多 10 个接触点,可适配各类异形工件,支持物体探测、位置、速度、力控调节,适用于先进制造装配、机器人科研与遥操作实验等场景。
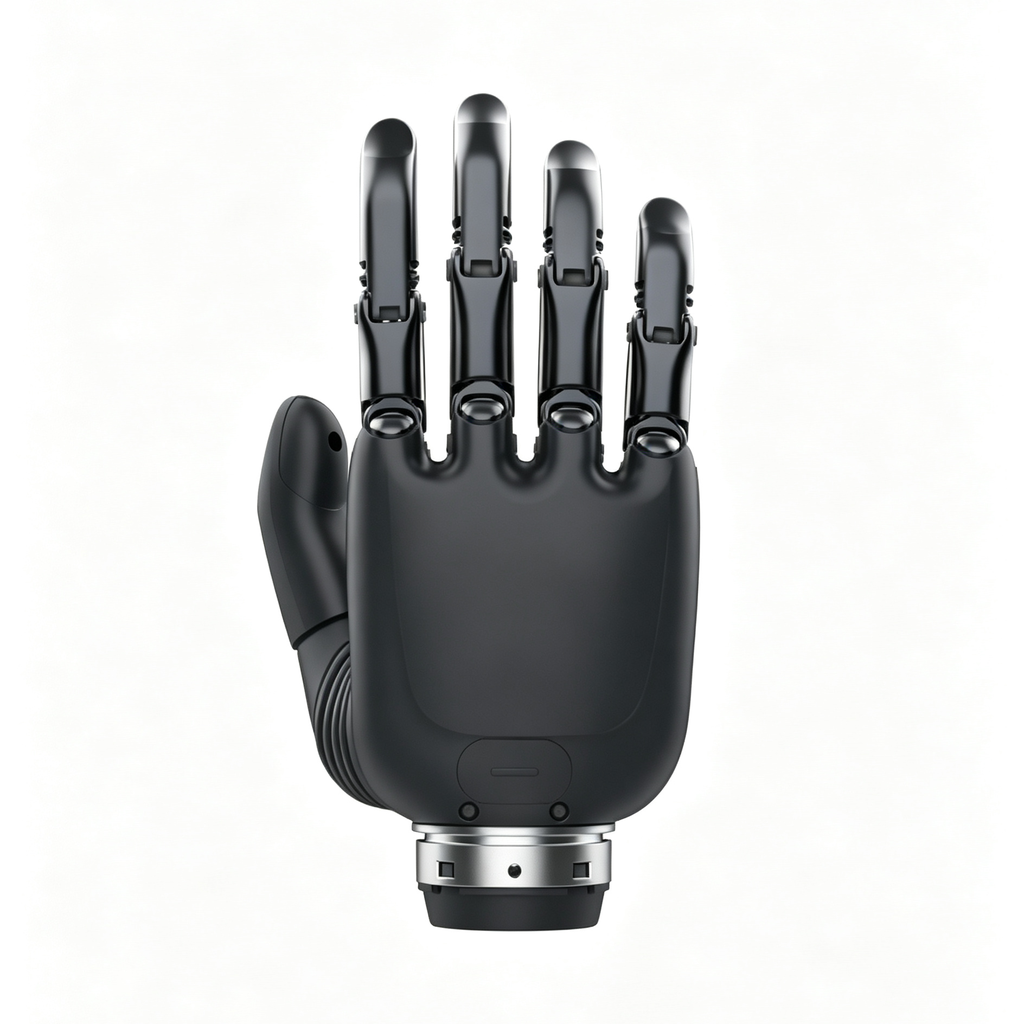
拥有 6 个主动关节、10 个自由度,实现仿生灵活抓取,指尖集成多维触觉感知,可识别微小接触力,适用于人形机器人研发、触觉算法研究、遥操作抓取实验等场景。
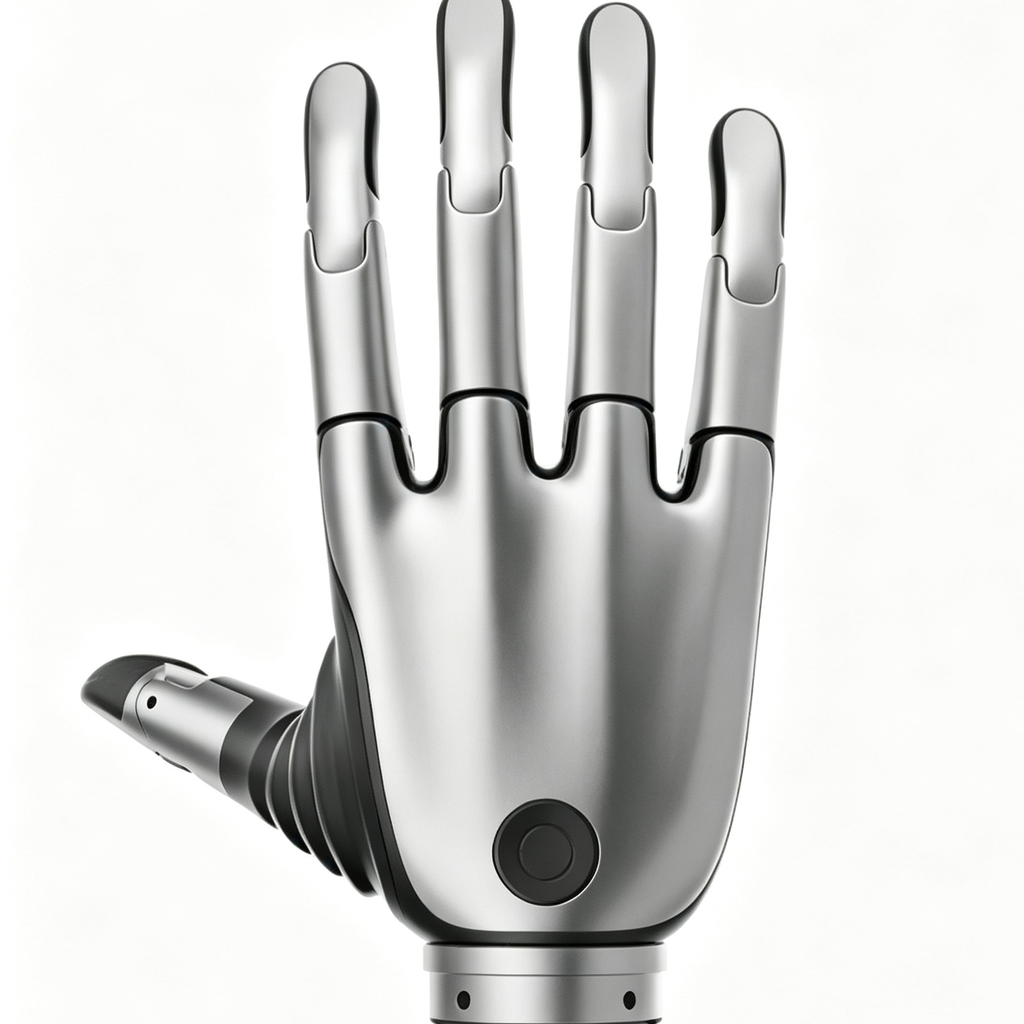
配备 6 个主动关节、11 个自由度,支持自定义手势,具备电流、堵转、高温、碰撞多重安全保护,适用于机器人整机集成开发、算法科研等场景。
没有找到合适的产品?告诉我们您的需求,我们可以为您匹配更多品牌与型号。
联系顾问咨询每一个机器人项目,都需要围绕客户的真实场景进行选型、集成与运维。
所有产品均为品牌官方授权渠道,享受原厂质保与正规售后服务。
支持在客户现场或我司演示中心进行实物演示与场景验证。
提供与上位系统、MES/WMS、视觉模块、PLC 等的集成开发服务。
提供操作培训、维护培训与远程技术支持,长期运维响应及时。